L’implantologie contemporaine a franchi un seuil de maturité où le positionnement tridimensionnel de l’implant, piloté par la prothèse, constitue le standard de soin élémentaire. Dans ce contexte, la nécessité du guidage ne fait plus débat ; elle s’impose désormais comme une composante intrinsèque des protocoles chirurgicaux visant la sécurité et la prévisibilité. Le questionnement clinique a donc évolué : il ne s’agit plus de justifier l’usage du guidage, mais de sélectionner la technologie la plus efficiente pour une intégration en routine systématique. Cette transition technologique est stratégique, car elle définit la capacité du praticien à maintenir une acuité opératoire constante face à la diversité des complexités anatomiques.
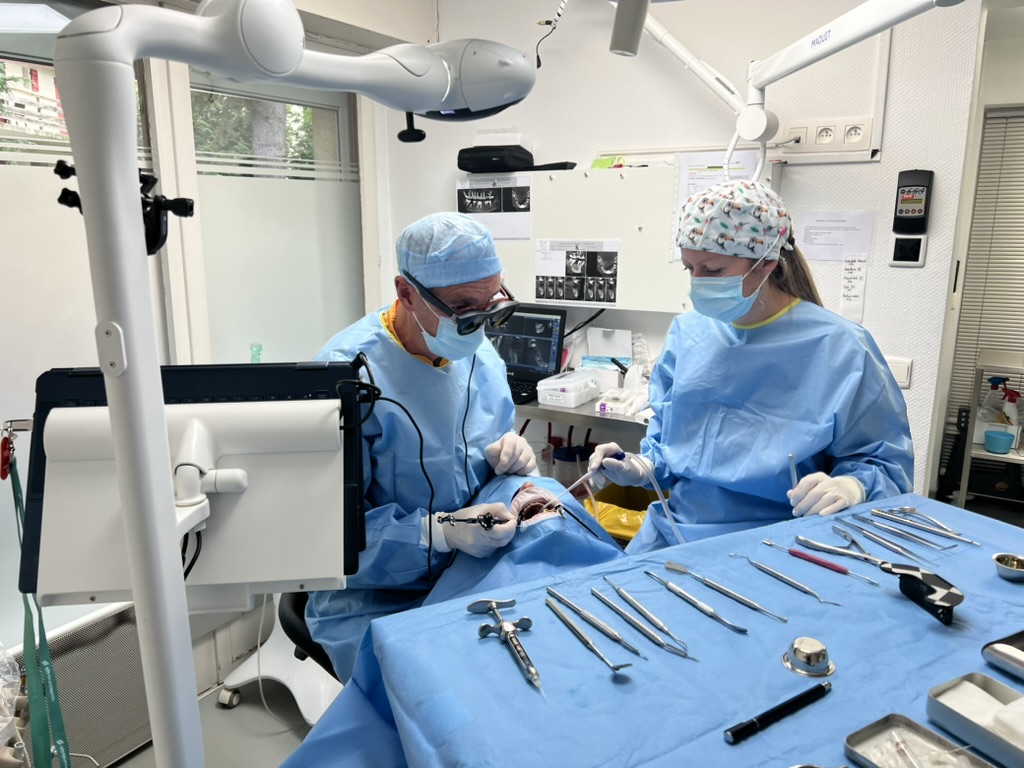
Figure 1 : la navigation dynamique s’intègre directement au temps opératoire et permet un suivi peropératoire en temps réel.
L’objectif de ce rapport est d’établir un cadre décisionnel rigoureux entre la chirurgie guidée statique et la navigation dynamique. En analysant les mécanismes de transfert de la planification numérique vers le site opératoire, nous déterminerons les critères de choix optimaux pour chaque situation clinique. Le choix de la méthode repose sur une compréhension approfondie des protocoles, de la logistique préopératoire à l’exécution peropératoire.
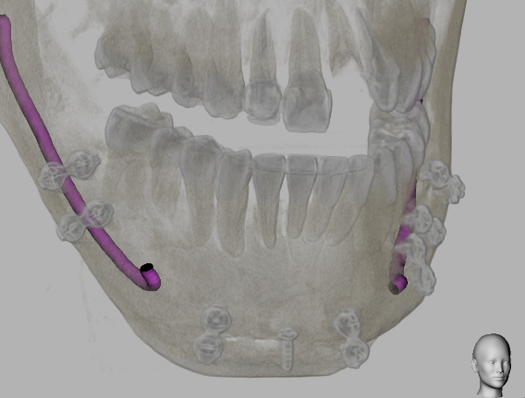
Figure 2 : la planification tridimensionnelle préopératoire permet d’anticiper les
contraintes anatomiques, notamment le trajet du nerf alvéolaire inférieur.
ANALYSE TECHNIQUE DU GUIDAGE STATIQUE : LA MÉTHODOLOGIE PAR GUIDES PHYSIQUES
Le guidage statique représente le socle historique de l’implantologie numérique et demeure, à ce jour, le principal vecteur de la chirurgie guidée en pratique quotidienne. Cette approche repose sur la matérialisation de la planification virtuelle par la fabrication de guides physiques (généralement imprimés en 3D ou usinés).
Le protocole s’appuie sur des systèmes avec ou sans douilles (sleeve-based ou sleeve-less), où le guide
physique agit comme un gabarit mécanique rigide.
Cette “fixité” est fondamentale : elle verrouille le protocole de forage et prévient toute déviation axiale ou erreur de profondeur en imposant une trajectoire prédéfinie. Cette précision passive garantit la reproduction fidèle de la planification initiale sans dépendre de l’interprétation visuelle du praticien durant l’acte.
Toutefois, cette rigidité structurelle impose des contraintes de flexibilité majeures. Une fois le guide fabriqué, toute modification peropératoire du plan de traitement est impossible sans abandonner le guidage.
De plus, l’encombrement du guide et la longueur des forets spécifiques peuvent complexifier l’accès dans les secteurs postérieurs, particulièrement en cas d’ouverture buccale réduite. Cette méthodologie, bien que sécurisante, appelle une comparaison avec les technologies de navigation qui s’affranchissent de ces barrières physiques.
ANALYSE DU GUIDAGE DYNAMIQUE : LA NAVIGATION EN TEMPS RÉEL
La chirurgie guidée dynamique représente l’évolution technologique majeure susceptible de redéfinir les standards de la routine systématique. Contrairement à l’approche statique, elle repose sur la navigation assistée par ordinateur, utilisant des caméras stéréoscopiques et des capteurs de poursuite optique (optical tracking) pour localiser en temps réel les instruments chirurgicaux et l’anatomie du patient.
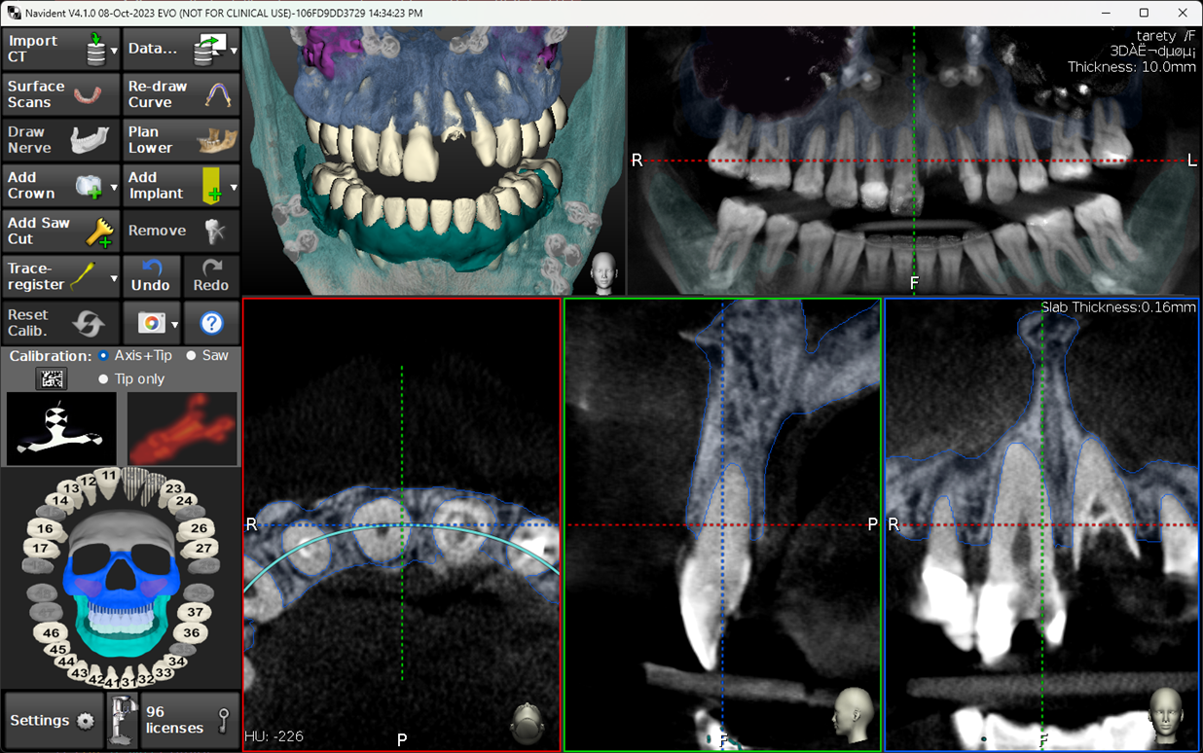
Figure 3 : l’interface de navigation affiche en temps réel la position instrumentale au
sein des volumes CBCT, avec repérage multiplanaire.
Cette technologie offre une précision active : le praticien visualise sur un écran la progression de son foret au sein de l’imagerie 3D. L’absence de guide physique élimine les problèmes d’encombrement, facilitant grandement l’intervention dans les zones d’accès difficile ou chez les patients présentant une ouverture buccale limitée.
La valeur ajoutée réside dans la flexibilité peropératoire totale ; le clinicien peut ajuster le positionnement implantaire en direct si la densité osseuse ou des impératifs cliniques imprévus le commandent.
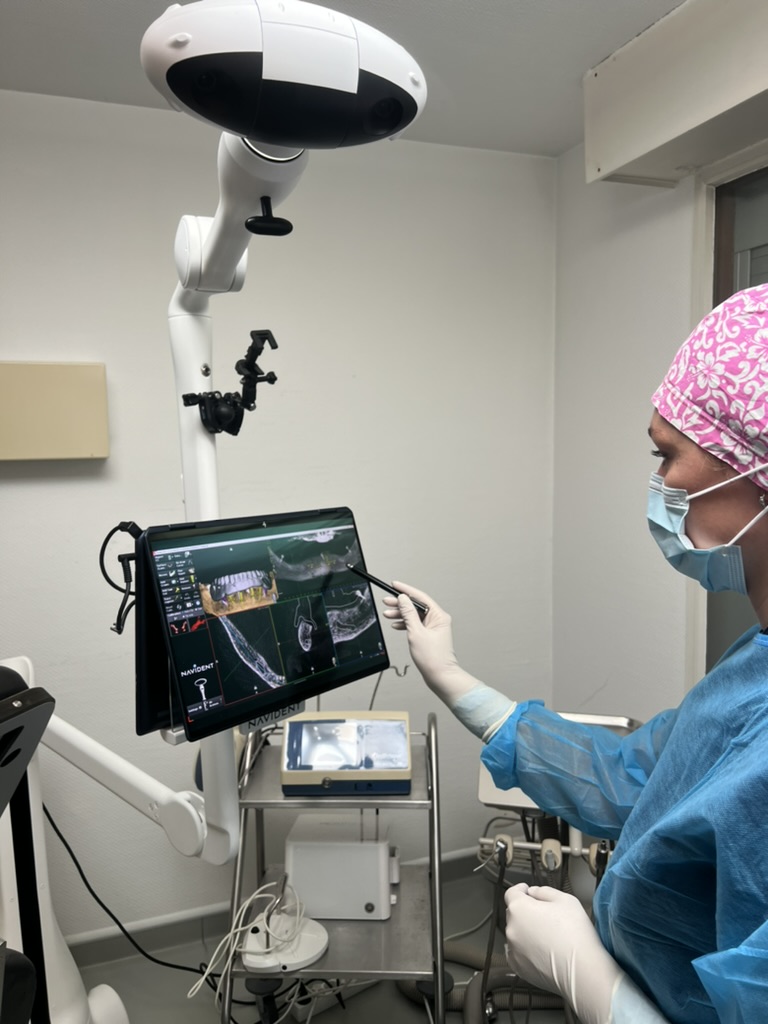
Figure 4 : la navigation dynamique repose sur une précision active : le praticien
contrôle son geste en suivant l’écran de guidage peropératoire.
Cependant, cette agilité technique nécessite une gestion rigoureuse de la calibration des instruments et de la latence potentielle du système visuel. La courbe d’apprentissage est plus abrupte, car elle exige une coordination œil-main déportée sur écran, rompant avec la vision directe traditionnelle.
Pour faciliter l’arbitrage entre ces deux approches, une confrontation point par point est nécessaire.
ÉTUDE COMPARATIVE ET AIDE À LA DÉCISION CLINIQUE
L’optimisation de la pratique systématique moderne exige une confrontation de ces deux méthodologies afin d’identifier les leviers d’efficience opérationnelle.
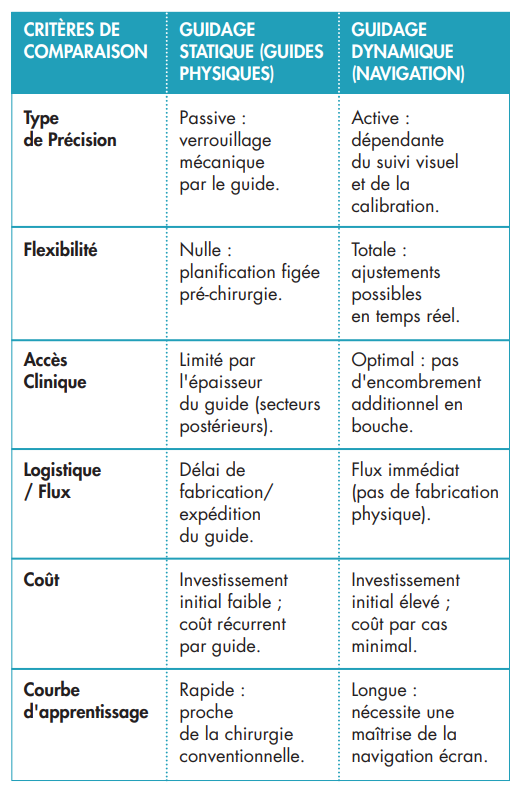
La question de savoir si la chirurgie statique sera “supplantée” par la dynamique est au cœur du débat actuel.
Si la navigation offre une agilité supérieure pour une routine à haut volume (affranchissement des délais de fabrication), le guidage statique reste inégalé pour sa stabilité mécanique, notamment dans les cas d’édentements complets où la fixation du guide assure une référence immuable.
Plutôt qu’une supplantation totale, l’avenir réside dans une complémentarité stratégique où le choix technologique est dicté par la configuration clinique et les impératifs logistiques du cabinet.
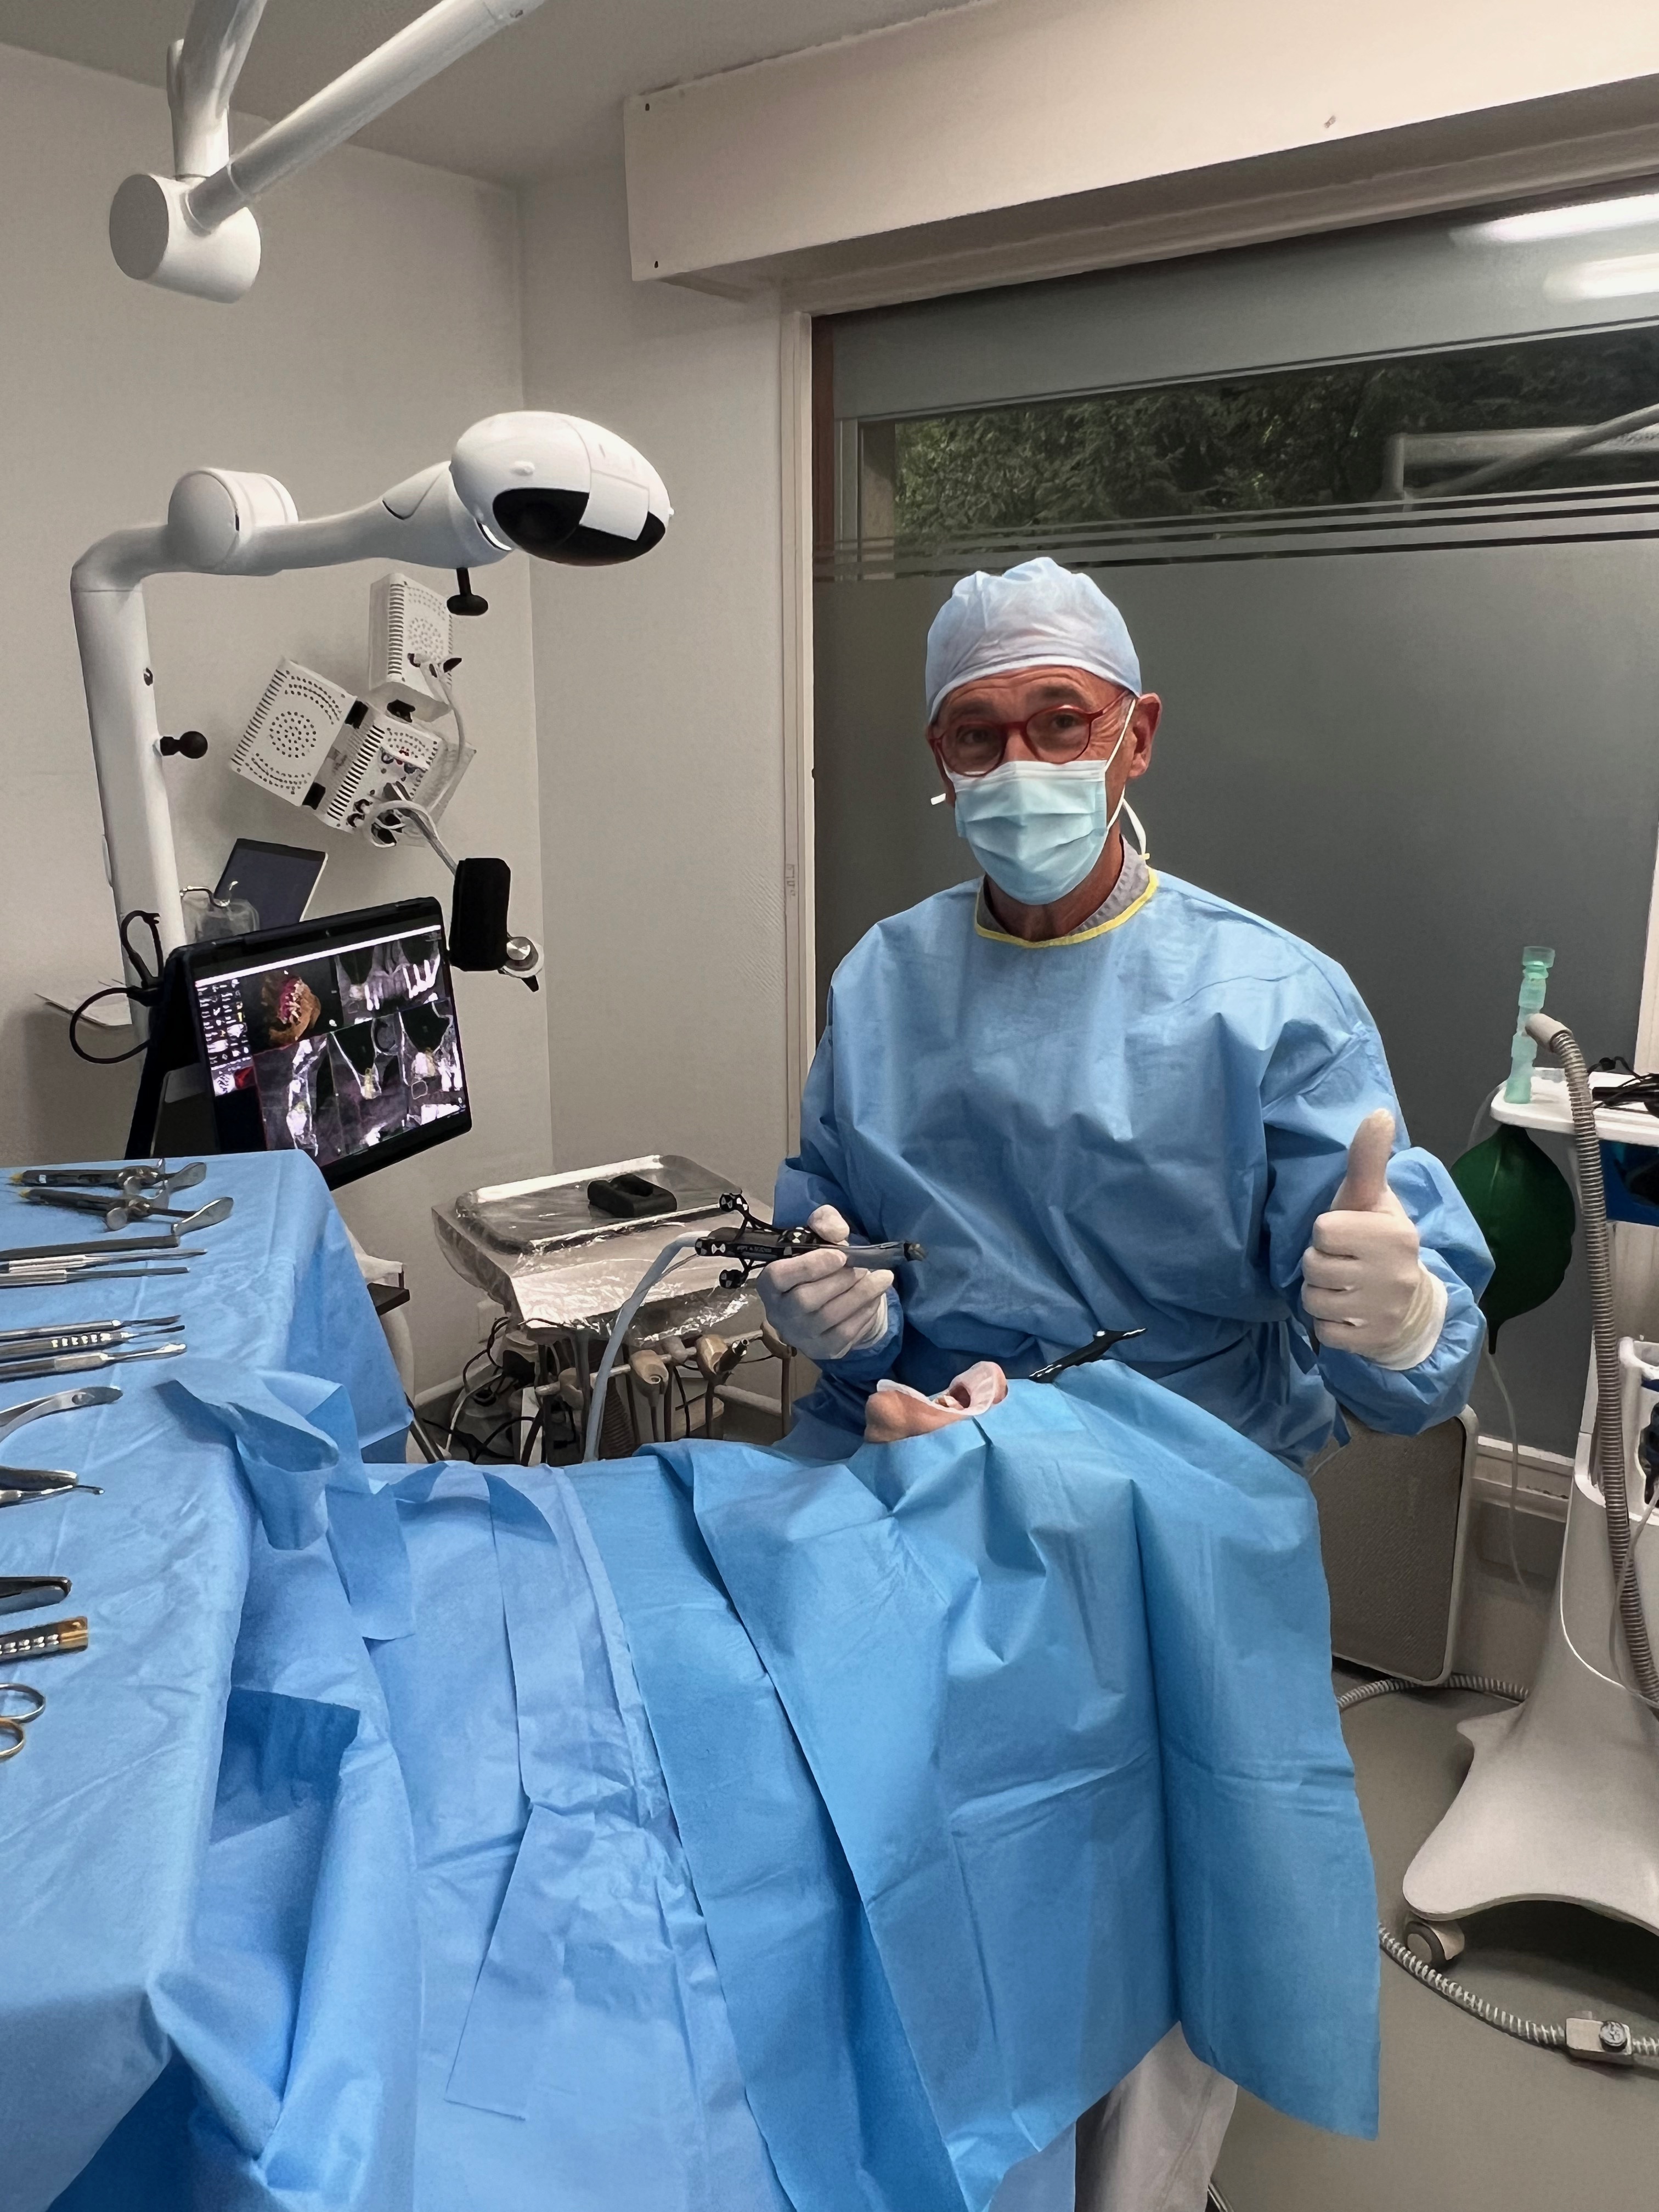
Figure 5 : au-delà de l’outil, l’efficacité du guidage repose sur la maîtrise du flux
numérique et l’appropriation clinique par l’opérateur.
CONCLUSION
Le recours au guidage ne fait désormais plus débat au sein de la communauté scientifique ; il constitue le pivot de l’excellence en implantologie numérique. Qu’il soit statique ou dynamique, le guidage assure la transition de l’intuition vers la précision systématique.
Pour le clinicien intégrant ces outils en routine, voici trois recommandations stratégiques :
1. privilégier le guidage statique pour les réhabilitations antérieures maxillaires : la stabilité mécanique des guides physiques sur les dents présentes est préférable lorsque la passivité de l’ajustage prothétique est essentielle.
2. adopter la navigation dynamique pour les cas à accès restreint ou urgents : utilisez la flexibilité du guidage dynamique pour les secteurs postérieurs ou lorsque les délais de fabrication d’un guide physique sont incompatibles avec le plan de traitement.
3. investir dans la maîtrise du flux numérique global : la précision du résultat final dépend moins de l’outil de guidage que de la qualité de la planification initiale (matchage DICOM/STL) et de la rigueur de la calibration (en dynamique).
En conclusion, l’avenir de la chirurgie implantaire ne réside pas dans l’opposition de ces technologies, mais dans leur usage différencié. Le choix éclairé entre guidage statique et dynamique devient ainsi la signature de l’excellence opérationnelle du chirurgien moderne.